随着时代和科技的进步,人们对信息交互的需求与日俱增,刺激着通信技术迅速发展。进入新世纪之后,这种发展更是呈现出一种井喷的状态。然而在通信需求大幅度增加的同时,传统射频通信的频谱资源却是固定不变的,频谱资源的匿乏严重限制了通信技术的进一步发展。人们为了解决送一问题,开始尝试使用频谱中许多未被开发的频段,频谱资源图如图1.1所示。其中以可见光作为载体的光通信技术逐渐成为人们研究的重点
可见光通信(VisibleLightCommunication,VLC)技术的起源很早,但是早期的可见光通信缺乏实用的发送光源,而且传输过程中信道衰落的情况十分严重,无法实现可靠的信息传输。最近几年,LED(LightEmi扣ngDiode,发光二极管)
技术迅猛发展,为可见光通信技术的兴起奠定了基础。与白识灯W及炎光巧相比,led具有无福射、功耗低、光效商、寿命长、可靠性高、安全性好等特点被冠W"绿色照明"的称号,正逐步取代传统的照明手段P1。除此之外,LED还具
有高速调制和响应时间短的特性,调制带宽可W达到几百MHz甚至更高P1,这使得它在通信领域的应用成为可能,高速调制引起的明暗闪烁不易被人眼察觉,可在照明的同时提供数据传输的功能。
由于近几年固态照明技术的飞速发展,可见光通信因其保密性强、传输信息速率高、无电磁干扰、并具备照明通信两大功能等优点得到广泛关注。因此除了
上述几种常用室内定位方法,基于白光 LED 的可见光通信定位技术凭借定位精度高、安全性能强等优势,成为各国学者的研究新方向。

可见光通信基本原理在正常照明前提下,将信息调制到LED灯发出的可见光中,接收端利用光电检测器(PD)将可见光并转换为电信号,并从中解调出相应的调制信息。
基于可见光通信,太速硬件以高速AD,FPGA DA 提供完美的解决方案。室内LED可见光高速数字通信系统的硬件框图如图所示。左侧实线框标出的为数字信号部分,主要包括PC数据源、数据接口、基带处理和DAC/ADC等模块,其中后三者设计集成于基带处理板上。图4.1中右侧虚线框标出的为模拟信号部分,主要包括LED驱动电路、LED、光信道、透镜、蓝色滤光片、光电二极管和光电处理电路。
大数据+人工智能
1.2.1高速调制驱动电路设计
调制带宽是衡量LED的调制能力的参数.关系到LED在无线光通信中的数据传输速度大小阁。其定义是在保证调制度不变的情况下.当LED输出的交流光功率下降到某一低频参考频率值的一半时(一3dB)所对应的频率。从微观结构分析.影响白光LED高速调制有两个因素:载流子寿命和结电容。LED因受两者的限制.其调制的最高频率通常只有几十兆赫兹,从而限制了LED在高比特速率系统中的应用。但是,通过合理设计和优化驱动电路。LED也可以用于高速通信系统。由于实现简单.VLC系统大多设计成光强度调制/直接探测系统。白光LED高速调制驱动电路图设计如图2所示。
该设计能够达到抑制电磁干扰、噪声干扰、温漂.以及光功率补偿等目的。可以用于数字视频信号源码流传输。晶体管BGl和BG2组成发射极耦合式开关.BG3和稳压二极管Dz组成恒流源电路,为LED支路提供稳定的驱动电流。由于该电路超越了线性范围工作。即使输入端过激励时。其仍没有达到饱和.所以开关速率更高。理论上可传输300Mb/s以上的数字信号。
1.2.2白光LED照明光源布局设计
单个LED发光强度和发光功率都比较小.为了同时实现室内照明和通信双重功能.LED照明光源应设计为多个自光LED组成的阵列。为满足基本照明需求,在系统设计中应首先考虑室内光照度的分布。要使通信效果达到最优.必须根据房间的大小以及室内设施不同合理布局,使房间内的光强分布大致不变.尽量避免盲区(光照射不到的区域)的出现。由于行人、设备等的遮挡。会在接收机表面形成“阴影”.影响通信性能。对照明来讲,室内安装的照明灯越多.可以降低“阴影”效应,使得接收功率大大增加,但多个不同的光路径会他僻ISI越严重。因此.在达到室内照明标准的同时也婴孑虑ISI的影响.合理安排LED阵列光源的布局尤为关键。
信道编码技术
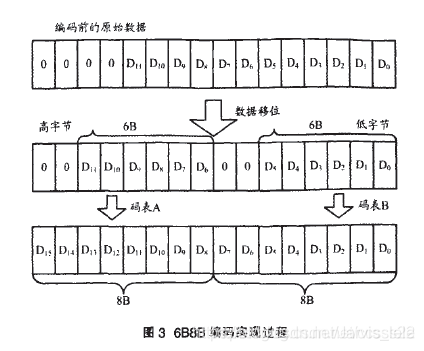
数字信号在传输过程中不可避免地受到各种噪声干扰.导致传送的数据流产生误码.从而使接收端出现异常现象。比如:图象跳跃、不连续、出现马赛克等。信道编码技术对数据流进行相应的处理.使系统具有一定的纠错能力和抗干扰能力.提高数据传输效寥,降低误码率.并最终提高数据的通信距离。暨南大学陈长缨、赵俊提出一种适用于LED数字传输的mBnB分组编码技术。通常来说.分组码是指将原始信息码字按m比特为单位进行分组.根据一定规则用另外每组为n比特的码字来表示.然后这些新的分组以NRZ码或RZ码的格式来传输。常用的信道编码有182B(曼彻斯特码)、384B、586B、688B等。mBnB码的优点有:①功率谱形状较好;②连0连1个数有限,没有基线漂移问题;③提供可靠的误码监测和字同步手段。实验证明.经过688B编码后.光信号在通信距离r=-0.5~2.5m范围内受LED的个数、电阻及串口模块分频的影响不大。利用688B编码技术.可以保证本系统中数据高速传输的同时.使信号传输距离超过2.5m。而且.可以通过对数据采用高低两种不同码表的方法来克服mBnB码译码时会造成误码增值的缺点。如图3所示.以一个12bit的原始数据为例,介绍688B编码实现过程。
5光码分多址(OCDMA)技术
采用光码分多址技术141来区分不同用户的信息。在可见光无线局域网中所有的终端用户都共用相同的主光源,因此不同的用户信号必须具有不同的特征,这样适配器接收时才能将不同用户信号分割开。OCDMA给每一个用户分配一个单独的地址码。数字信号在各自的地址码上进行编码.在接收机上通过相应的序列进行解码。采用OCDMA技术还能大大提高
了系统的抗噪声能力。可以把信号从噪声很强的环境
中检测出来.
而 VLC 成像定位技术则可通过图像传感器的空间分离特性,既可以将不同的 LED 信源以及背景光源分离开来,从而有效地避免多径干扰以及背景干扰,同时也可以接收到来自空间不同位置 LED 定
位节点发射的 ID 位置信息。进一步地,随着智能移动终端及可穿戴设备上图像传感器的普及,基于图像传感器的 VLC 定位技术比基于 PD 的 VLC 定位技术更加具备商业化的潜力
针对传统的基于 CMOS 图像传感器的 LED-ID 调
制解调方法存在通信效率低、抗干扰能力差、灯具地址少、距离短等问题,本文提出一种基于 VLC 的 LED-ID 光条纹码调制与识别算法;并在基于 LED-ID 识别准确的前提下,提出基于两盏 LED 灯具的高精度 VLC 成像定位算法;进一步地,提出采用视频目标跟踪算法来实现 VLC 动态定位,同时考虑了 VLC 定位系统的精度、实时性与鲁棒性。
最后,再把所提出的 LED-ID 调制与识别算法、VLC 动态定位跟踪检测算法、双灯定位算法重塑到机器人操作系统(Robot Operation System, ROS)框架下,搭建基于 VLC 定位的移动机器人定位系统,并验证所提出的 VLC 定位算法的有效性
针对目前室内定位算法精度不高 、实 现 复 杂 等 问 题 ,提 出 了 一 种 基 于 白 光 LED 的 可 见 光 室
内 定 位 方 法 。 首先利用由室内不同 LED 发出的定位参考信号到达 定位终端的时间差 (TDOA)的
测 量 估 计 ,得到定位终端到达两个 LED 的 传 输 距 离 之 差 ,以此构造距离估计目标函数 ,然 后 采 用
有约束非线性规划算法得到定位终端的位置坐标 ,从而有效地解决了室内噪声环境中常规
TDOA 定位算法不收敛或误差偏大的问题 。 同 时 ,为了进一步优化定位性能 ,将距离信息引入加
权 因 子 中 ,提出了质心加权混合定位算法 。 将提出的定位算法在 5 m×5 m×3 m 的 空 间 区 域 中
进行了仿真实验 ,同 时 考 虑 噪 声 因 素 的 影 响 ,结 果 表 明 ,提出的距离估计目标函数法在信噪比
(SNR)为2dB的条件下可以达到平均5cm 的 定 位 误 差 ,采用质心加权处理后平均定位误差仅为
3cm,有效地提高了室内定位精度和系统应用的普适性及鲁棒性 。
Thanks to the highly-dense lighting infrastructure in
public areas, visible light emerges as a promising means to indoor
localization and navigation. State-of-the-art techniques generally
require customized hardware (sensing boards), and mainly work
with one single light source (e.g., customized LEDs). This greatly
limits their application scope. In this paper, we propose NaviLight, a generic indoor localization and navigation framework
based on existing lighting infrastructure with any unmodified
light sources (e.g., LED, fluorescent, and incandescent lights).
NaviLight simply adopts commercial off-the-shelf mobile phones
as receivers, and light intensity values as location signatures.
Unlike existing WiFi systems, a single light intensity value is
not discriminative enough over space though the light intensity
field does vary, which makes our design more challenging. We
thus propose a LightPrint as a location signature using a vector of
multiple light intensity values obtained during user’s walks. Such
LightPrints are created by leveraging any user movement (of
varying distance and direction) in order to minimize user efforts.
A set of techniques are proposed to achieve quick LightPrint
matching, which includes a coarse-grained classification and a
fine-grained matching over dynamic time warping. We have
implemented NaviLight to provide real-time service on Android
phones in three typical indoor environments, covering a total
area size over 1000m2. Our experiments show that NaviLight
can achieve sub-meter localization accuracy to meet practical
engineering requirements.
在这篇文章中,我介绍了与人类视觉系统感知颜色相关的一些知识,为进一步阐述计算摄影学中与颜色相关的知识打下一些基础,希望对你有帮助。也请期待后面我对颜色这一与计算摄影相关的重要主题的更多文章。这篇文章介绍了三原色原理,以及在此基础上接近100年前人类所做的颜色匹配实验和随之带来的重要成果:CIE RGB和CIE XYZ颜色空间,后者已经成为了一种非常重要的标准颜色空间。这篇文章基于前面所讲的知识,对设备相关的颜色以及处理流程做了更多的探讨。
目录一、格物致知⭕️ 可见光定位系统定位方案1️⃣ 几何定位法2️⃣ 指纹分析法3️⃣ 标签定位法- 原理- 具体流程- 采样信息⭕️ 可见光通信系统???? 发射端1. 编码方案1️⃣ 基于UART串口通信的通信协议2️⃣ 基于脉宽调制的通信协议2. 调制方案1️⃣ PWM调制技术2️⃣ OOK调制技术3. 信道通信时序方案1️⃣ 数字时分复用(TDM)???? 接收端4. 滤波方案5. 解调方案6. 降噪方案二、 硬件实现⭕️ 发射端1️⃣ 调制编码发射电路⭕️ 接收端1️⃣ 光电探测模块2️⃣ 信号
关键字:可见光通信 (Visible Light Communication, VLC)、光保真技术 (Light Fidelity, LiFi)、可见光定位 (Visible Light Positioning, VLP)、成像可见光通信 (Optical Camera Communications, OCC)、基于可见光通信的移动机器人定位与导航、可见光通信的物联网应用。
本博文为本人在可见光通信领域的工作及演示的总结。希望此博客可以给大家一些motivation,共同促进行业的发展.
目前人工智能,机器学习应用在越来越多的领域,在室内定位领域有着高的定位精度。关于机器学习算法在室内定位领域的应用,可以参考论文:Machine learning in indoor visible light positioning systems: A review,这是一篇综述性文章。发表在2022年WCSP国际会议上(第十四届无线通信与信号处理国际会议);解决的主要问题:用目标周围的数据库来训练ELM,降低了基于机器学习算法的复杂度而且提高了定位精度;如果有其他问题的话,欢迎私信讨论;
针对传统位置指纹算法存在定位精度低和计算复杂度高等问题,文章提出了一种基于反向传播神经网络(BPNN)和多元线性回归(MLR)的单发光二极管(LED)室内定位算法。首先,利用3个水平光电探测器(PD)作为接收器接收光功率,待测点位于接收器的中心;然后根据接收到的光功率向量,利用BPNN确定待测点粗略的位置范围;最后以该位置范围作为约束条件,利用MLR对待测点的位置进行更精确地定位。
仔细回想,你是否遇到了这些场景,在停车场找不到车位?在超市找不到货品?在博物馆不知道所看为何物?送外卖找不到地方?你可曾希望有这样一款产品,像用电子地图导航相同,在室内也相同能够动动手指,轻松带着你找到想去的地方?
迄今为止,导航软件是咱们每个人手机中必不可少的“必备软件”,咱们早已习惯在出行之前翻开“XX地图”,输入目的地,跟着导航走就能到达目的地.但是,由于GPS无法穿过墙壁等障碍物,进入室内环境的咱们瞬间失去了自己的方位信息,迷失在“最后一公里”成为了咱们每个人前往生疏地方的终极...